
Prodott


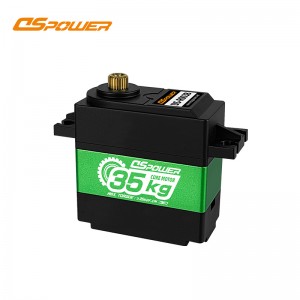
Servo BUS Serjali TTL b'Assi Doppju ta' 35KG 12V RDS3235 b'Gear tal-Azzar DS-R003E
DS-R003Ehija sistema servo diġitali ta' prestazzjoni għolja ddisinjata speċifikament għall-preċiżjoni, id-durabbiltà, u l-qawwa. Is-sistema servo tadotta disinn ta' qoxra tal-metall li tinħela s-sħana, li tista' tipprovdi torque ta'35KG u angolu kontrollabbli ta' 300°, b'linearità eċċellenti. L-Id-disinn serjali konvenjenti tat-tliet portijiet tiegħu jissimplifika l-wajersu jagħmilha faċli li tiġi integrata sistemi kumplessi.


Karatteristiċi u Funzjonijiet Ewlenin:

●Ħruġ qawwi tat-torqueB'torque għoli ta'35kgf · ċm, jista' jipprovdi qawwa suffiċjenti għal robots bijomimetiċi u dirgħajn robotiċi, bħall-qbid ta' dirgħajn robotiċi u l-movimenti tal-ġogi ta' robots bijomimetiċi.
●Disinn b'żewġ assiAdozzjoniKontroll tal-assi doppju TTL/PWM, billi jappoġġja konnessjoni b'ħafna assi u ppjanar ta' trajettorja kumplessa, jista' jikseb movimenti flessibbli ta' robots bijoniċi u xogħol kollaborattiv ta' tagħmir ta' awtomazzjoni industrijali.
●Kontroll ta' preċiżjoni għoljaAngolu kontrollabbli sa 300 °, ≤1° back lash, kapaċi jaġġusta b'mod preċiż l-angolu tax-xaft tal-ħruġ, u jissodisfa r-rekwiżiti ta'robots bijomimetiċi għal moviment finu dirgħajn mekkaniċi għall-eżattezza tal-pożizzjonament u l-eżattezza tal-proċess.
●Wajers konvenjenti u konnessjoni f'serjeB'disinn ta' tliet portijiet, jappoġġja konnessjoni f'serje konvenjenti u jiffaċilita l-kostruzzjoni ta' sistemi servo multipli. Jista' jikkontrolla sistemi servo multipli simultanjament u huwa adattat għal proġetti kumplessi ta' tagħmir ta' robot u awtomazzjoni.
Vultaġġ tat-Tħaddim: 8.4-12.6V DC
Kurrent ta' Stennija: ≤80 mA
Veloċità Mingħajr Tagħbija: ≤0.21sec/60°
Kurrent tal-Waqfien: ≤5A
Torque tal-Waqfien: ≥35 kgf.cm
Direzzjoni tar-Rotazzjoni: CCW
Angolu tal-Ivvjaġġar Operattiv: 180°
Angolu tal-Limitu Mekkaniku: Illimitat
Devjazzjoni tal-angolu: ≤1°
Piż: 61.1g
Tip ta' Mutur: Mutur Ewlieni
Interfaċċja tal-Komunikazzjoni: PWM u TTL Serial BUS
Materjal tas-Sett tal-Irkaptu: Irkaptu tal-Azzar
Materjal tal-Kaxxa: Kaxxa tal-Qafas Semi-Aluminju

Xenarji ta' Applikazzjoni
●Robots bijomimetiċiIkkontrolla l-ġonot tar-robots bijomimetiċi biex tiksebsimulazzjoni realistika tal-movimentTorque għoli u kontroll ta' preċiżjoni għolja jiżguraw movimenti stabbli u flessibbli tar-robot, li jistgħu jiġu applikati f'oqsma bħal esperimenti ta' riċerka xjentifika u robots tas-servizz.
●Driegħ mekkanikuBħala komponent tas-sewqan konġunt ta' driegħ mekkaniku, jipprovdi kontroll tal-angolu ta' preċiżjoni għolja u torque qawwi, u jappoġġja t-tlestija ta' kompiti kumplessi bħall-assemblaġġ, l-iwweldjar u l-immaniġġjar.
●Tagħmir ta' awtomazzjoni industrijaliadattat għal diversi linji ta' produzzjoni ta' awtomazzjoni industrijali, bħalġarr ta' materjalu kontroll tat-tagħmir. Kontroll b'żewġ assi u appoġġ għal diversi protokolli jippermettu integrazzjoni bla xkiel mas-sistemi ta' awtomazzjoni

Mistoqsijiet Frekwenti
A: Iva, għandna test ta' 100% qabel il-kunsinna. Jekk teħtieġ xi għajnuna, jekk jogħġbok ikkuntattjana.
A: Is-servo tagħna għandu ċertifikazzjoni FCC, CE, ROHS.
A: Ordni ta' kampjun hija aċċettabbli għall-ittestjar tas-suq tiegħek u l-iċċekkjar tal-kwalità tagħna U għandna sistemi stretti ta' kontroll tal-kwalità mill-materja prima li tidħol sal-kunsinna tal-prodott lest.
A: Normalment, 10 ~ 50 jum ta' negozju, jiddependi fuq ir-rekwiżiti, biss xi modifika fuq servo standard jew oġġett ta' disinn totalment ġdid.
-

Valv Elettriku ta' 28kg Servo Diġitali Heavy Duty DS...
-

Servo tal-Irkaptu tal-Azzar li ma jgħaddix ilma minnu b'Torque Għoli ta' 28kg...
-

35kg Irkaptu tal-Azzar 180 Grad Diġitali li ma jgħaddix ilma minnu...
-

30Kg Metal Gear 8V Double Ball Bearings Mikro S...
-

Mutur Servo Mikro ta' Robot Biped Heavy Duty ta' 35kg...
-

Mutur Servo Diġitali ta' 60KG b'Driegħ Robotiku Industrijali...
-

Robot Servo Diġitali tal-Qtugħ tal-Lawn Heavy Duty ta' 70kg...
-

75KG RS485 BUS Ger tal-Azzar 30V Mingħajr Brushes Standard...
-
DS3235 35Kg Azzar li ma jgħaddix ilma minnu Gerijiet Diġitali Servizz...
-

Kontroll tal-Istering AGV ta' 100kg, Irkaptu tal-Azzar mingħajr Brushes...
-

21g Metal Gear RC Crawler 7V Mikro b'Torque Għoli...
-

Drone bla brushes IP67 b'ger tal-azzar ta' 22kg CAN BU...
-

22kg Tagħmir tal-Azzar IP68 Denb tal-Missili tal-Kruċiera CAN BU...
-

Mutur Servo Diġitali tar-Robot AI Companion ta' 24KG DS-...
-

60kg Tagħmir tal-Azzar Mingħajr Brushes Heavy Duty IPX68 CAN...
-

75kg Tagħmir tal-Azzar Heavy Duty BLS3375 Mingħajr Brushes St...